






Quảng cáo
Trả lời:
 Giải bởi Vietjack
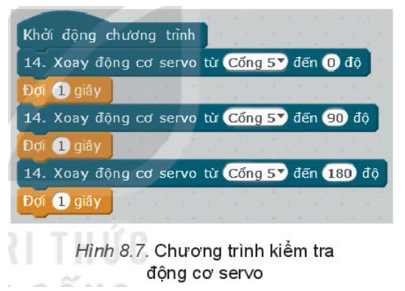
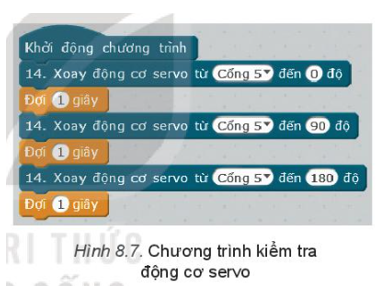
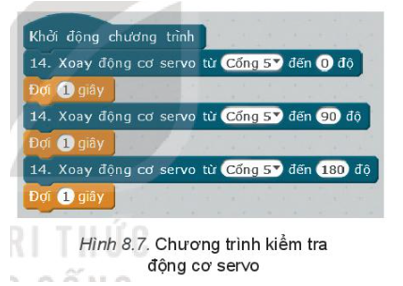
Thực hiện các bước từ 1 đến 5 của nhiệm vụ 1. Tuy nhiên bước 2 thay bằng chương trình như Hình 8.7.
Bước 6. Rút dây nối khỏi robot. Bật công tắc nguồn. Chuyển robot sang chế độ lập trình với máy tính (vòng LED màu trắng)
Sau khi chuyển chế độ thành công, động cơ servo sẽ lần lượt di chuyển đến các vị trí 0o, 90o, 180o và dừng lại.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Đang tải chế độ Học...
Hot: 1000+ đề thi giữa kì 1 lớp 1-12 đầy đủ các môn (Update 2026) (chỉ từ 60k). Tải ngay
Đăng ký VIP để học và luyện thi không giới hạn
Trọn bộ quyền lợi trên Vietjack, trong một tài khoản.
- Phòng luyện thi cấp tốc: ĐGNL - ĐGTD, Tốt nghiệp THPT, Ôn vào 10, Ôn vào 6, Ôn Giữa kì/Cuối kì
- Hơn 200K đề thi thử, đề minh hoạ, chính thức các năm
- Với 3tr+ câu hỏi theo các mức độ Nhận biết, Thông hiểu, Vận dụng
- Tải xuống đề thi [DOCX] với đầy đủ đáp án
- Xem hàng ngàn bài giảng đính kèm củng cố thêm kiến thức
- Bao gồm tất cả các bậc từ Tiểu học đến Đại học
- Chặn hiển thị quảng cáo tăng khả năng tập trung ôn luyện
- Đăng ký ngay
CÂU HỎI HOT CÙNG CHỦ ĐỀ
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
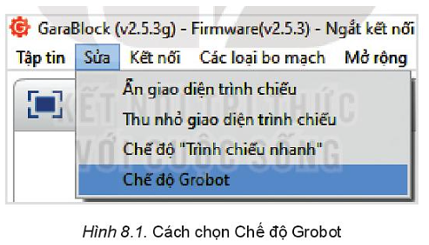
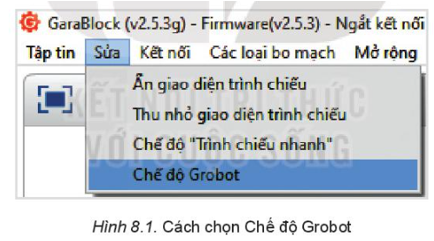
Bước 1. Khởi động phần mềm GaraBlock, chọn Sửa/Chế độ Grobot.
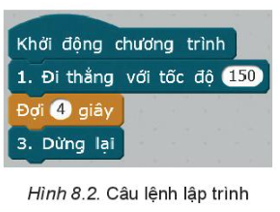
Bước 2. Tạo các câu lệnh lập trình như Hình 8.2
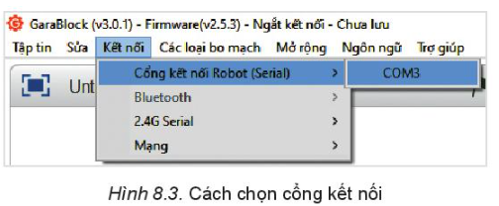
Bước 3. Kết nối bảng mạch điều khiển với máy tính bằng dây nối, chọn Kết nối/Cổng kết nối robot (Serial)/COM3 (Số thứ tự COM có thể thay đổi tùy máy tính).
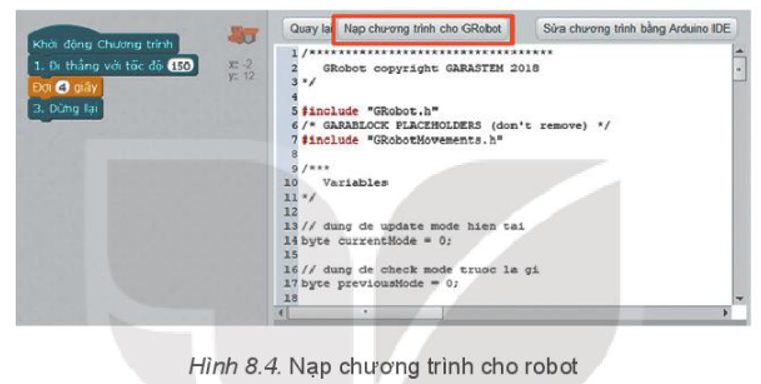
Bước 4. Chọn Nạp chương trình cho GRobot.
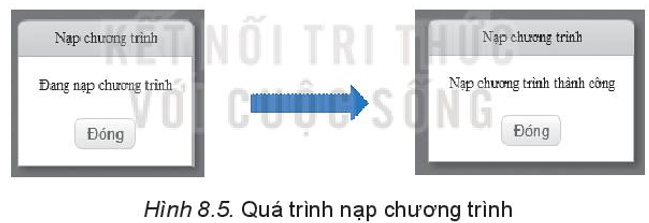
Bước 5. Đợi cho đến khi nạp chương trình hoàn tất.
Bước 6. Rút dây nối ra khỏi bảng mạch điều khiển. Bật công tắc nguồn.
Chuyển bảng mạch điều khiển robot sang chế độ lập trình với máy tính (vòng LED màu trắng). Cách chuyển robot sang chế độ lập trình: Nhấn lần lượt bốn lần nút chuyển chế độ ở giữa bảng mạch điều khiển robot để đến chế độ lập trình với máy tính. Mỗi lần bấm đợi 1 giây để đèn LED chuyển màu hoàn tất. Sau khi chuyển chế độ thành công, hai động cơ xoay trong vòng 4 giây rồi dừng lại.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
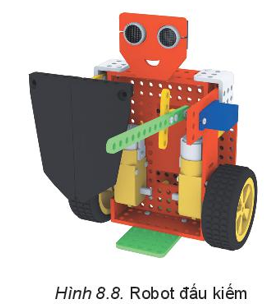
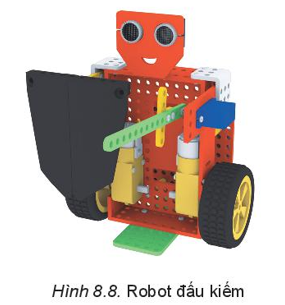
Em có thể lắp ráp mô hình robot đấu kiếm như Hình 8.8
Bước 1. Khởi động phần mềm GaraBlock, chọn Sửa/Chế độ Grobot.
Bước 2. Tạo các câu lệnh lập trình như Hình 8.7
Bước 3. Kết nối bảng mạch điều khiển với máy tính bằng dây nối, chọn Kết nối/Cổng kết nối robot (Serial)/COM3 (Số thứ tự COM có thể thay đổi tùy máy tính).
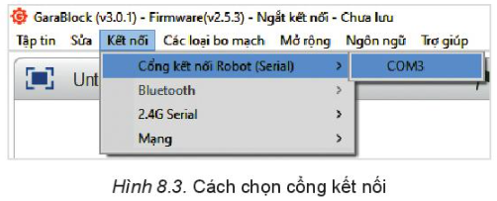
Bước 4. Chọn Nạp chương trình cho GRobot.
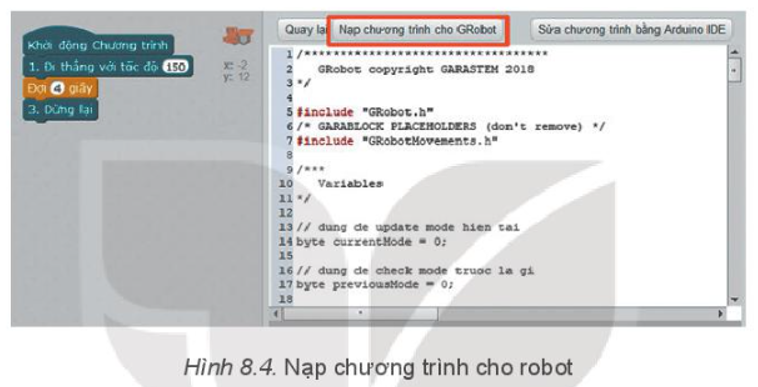
Bước 5. Đợi cho đến khi nạp chương trình hoàn tất.
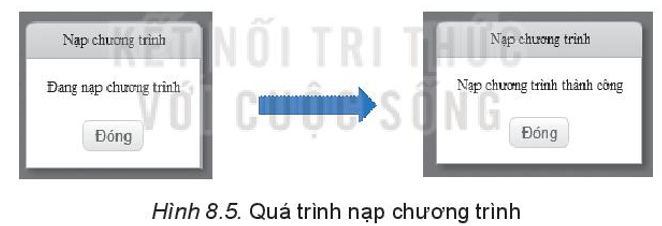
Bước 6. Rút dây nối ra khỏi bảng mạch điều khiển. Bật công tắc nguồn.
Chuyển bảng mạch điều khiển robot sang chế độ lập trình với máy tính (vòng LED màu trắng).
Sau khi chuyển chế độ thành công, động cơ servo sẽ lần lượt di chuyển đến các vị trí 0o, 90o, 180o và dừng lại.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Bạn cần đăng ký gói VIP ( giá chỉ từ 250K ) để làm bài, xem đáp án và lời giải chi tiết không giới hạn.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Bạn cần đăng ký gói VIP ( giá chỉ từ 250K ) để làm bài, xem đáp án và lời giải chi tiết không giới hạn.
Đăng ký để học cùng Vietjack. Hoàn toàn miễn phí!
Bằng việc đăng ký, bạn đồng ý với Điều khoản sử dụng và Chính sách bảo mật của Vietjack.
 Nhắn tin Zalo
 Hỏi bài tập