




















Cho sơ đồ điều khiển vòng kín một đối tượng công thức PID dạng Parallel như hình vẽ sau, với bộ điều khiển sử dụng giải thuật PID. Chọn phát biểu đúng:
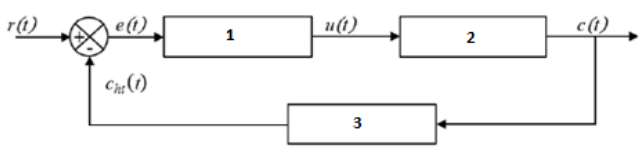
A. Các khối 1,2 và 3 lần lượt là: cảm biến, bộ điều khiển, đối tượng điều khiển.
B. c(t) là tín hiệu đầu ra để điều khiển đối tượng.
C. c(t) là tín hiệu hồi tiếp trực tiếp về hệ thống để tín toán sai số.
D. Tất cả đáp án trên đều sai.
Quảng cáo
Trả lời:
 Giải bởi Vietjack
Chọn đáp án D
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Đang tải chế độ Học...
Dành cho bạn Hot
CÂU HỎI HOT CÙNG CHỦ ĐỀ
Câu 1
A. \({T_i} = \frac{1}{{{K_p}{K_i}}}\)
B. \({T_i} = {K_i}{K_p}\)
C. \({T_i} = \frac{{{K_p}}}{{{K_i}}}\)
D. Đáp án khác
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Chọn đáp án C
Câu 2
A. \(u = {K_p}e + {K_i}\int\limits_0^t {edt + {K_d}\frac{{de}}{{dt}}} \)
B. \(u = {K_p}(e + \frac{1}{{{T_i}}}\int\limits_0^t {edt + {T_d}\frac{{de}}{{dt}}} )\)
C. Cả công thức trên 2 đều đúng
D. Đáp án khác.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Chọn đáp án C
Câu 3
A. Giảm Kp hoặc giảm Ki hoặc tăng Kd
B. Giảm Kp hoặc tăng Ki hoặc tăng Kd
C. Tăng Kp hoặc tăng Ki hoặc tăng Kd
D. Tăng Kp hoặc tăng Ki hoặc giảm Kd
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Bạn cần đăng ký gói VIP ( giá chỉ từ 250K ) để làm bài, xem đáp án và lời giải chi tiết không giới hạn.
Câu 4
A. Labview thu thập tín hiệu cảm biến hồi tiếp về thông qua các cổng USB, COM, PCI,…
B. Quá trình điều khiển được thực hiện đều đặn với chu kỳ Ts.
C. Bộ điều khiển PID trên Labview có thể điều khiển được các đối tượng động cơ, thanh gia nhiệt.
D. Tất cả các đáp án trên đều sai
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Bạn cần đăng ký gói VIP ( giá chỉ từ 250K ) để làm bài, xem đáp án và lời giải chi tiết không giới hạn.
Câu 5
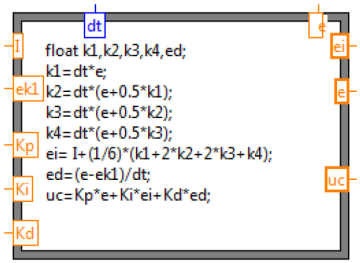
A. uc là tín hiệu ngõ vào của bộ PID
B. Có thể lập trình giải thuật PID trên vi xử lý dựa vào đoạn code trong formula này
C. ei được tính dựa vào phương pháp RK bậc 4.
D. e là sai số thu được từ giá trị đặt trừ đi giá trị hồi tiếp.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Bạn cần đăng ký gói VIP ( giá chỉ từ 250K ) để làm bài, xem đáp án và lời giải chi tiết không giới hạn.
Câu 6
A. Tăng Ki làm triệt tiêu sai số xác lập
B. Tăng Ki làm giảm bớt sai số xác lập nhưng không thể triệt tiêu
C. Giảm Ki làm giảm thời gian lên
D. Tất cả các đáp án trên đều sai
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Bạn cần đăng ký gói VIP ( giá chỉ từ 250K ) để làm bài, xem đáp án và lời giải chi tiết không giới hạn.
Đăng ký để học cùng Vietjack. Hoàn toàn miễn phí!
Bằng việc đăng ký, bạn đồng ý với Điều khoản sử dụng và Chính sách bảo mật của Vietjack.
 Nhắn tin Zalo
 Hỏi bài tập