






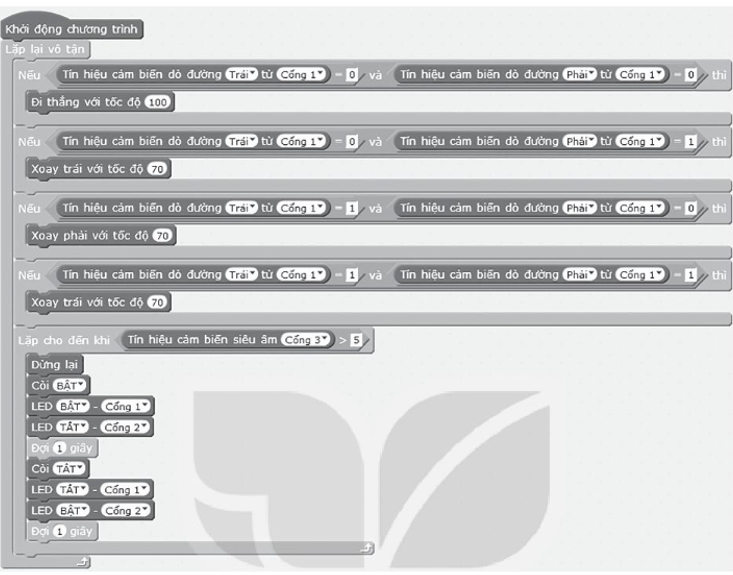
Em hãy hiệu chỉnh lại chương trình của nhiệm vụ 1 để robot gặp vật cản thì dừng lại, bật còi và đổi màu đèn LED báo hiệu.
Em hãy hiệu chỉnh lại chương trình của nhiệm vụ 1 để robot gặp vật cản thì dừng lại, bật còi và đổi màu đèn LED báo hiệu.
Quảng cáo
Trả lời:
 Giải bởi Vietjack
Chương trình có thể như sau:
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Đang tải chế độ Học...
Hot: 1000+ đề thi giữa kì 1 lớp 1-12 đầy đủ các môn (Update 2026) (chỉ từ 60k). Tải ngay
Đăng ký VIP để học và luyện thi không giới hạn
Trọn bộ quyền lợi trên Vietjack, trong một tài khoản.
- Phòng luyện thi cấp tốc: ĐGNL - ĐGTD, Tốt nghiệp THPT, Ôn vào 10, Ôn vào 6, Ôn Giữa kì/Cuối kì
- Hơn 200K đề thi thử, đề minh hoạ, chính thức các năm
- Với 3tr+ câu hỏi theo các mức độ Nhận biết, Thông hiểu, Vận dụng
- Tải xuống đề thi [DOCX] với đầy đủ đáp án
- Xem hàng ngàn bài giảng đính kèm củng cố thêm kiến thức
- Bao gồm tất cả các bậc từ Tiểu học đến Đại học
- Chặn hiển thị quảng cáo tăng khả năng tập trung ôn luyện
- Đăng ký ngay
CÂU HỎI HOT CÙNG CHỦ ĐỀ
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Chuẩn bị: Sa bàn, khối hàng hóa, robot có gắn còi, động cơ, cảm biến dò đường, cảm biến siêu âm và cơ cấu vận chuyển hàng hóa.
Minh họa lập trình thực tế bằng phần mềm GaraBlock
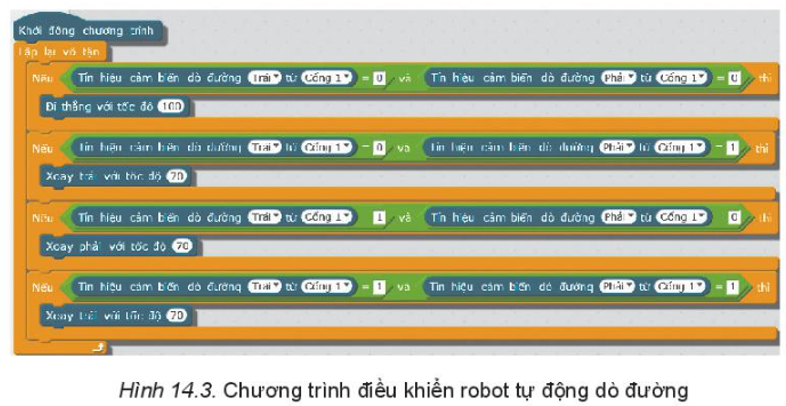
Bước 1. Sử dụng câu lệnh lập trình cảm biến dò đường hai mắt tương ứng với bốn trường hợp xử lý đã được học ở Bài 11 để robot có thể tự động nhận biết và di chuyển chính xác theo đường trên sa bàn (Hình 14.3)
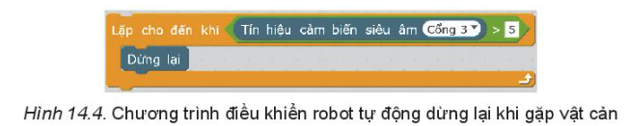
Bước 2. Sử dụng câu lệnh lập trình cảm biến siêu âm để robot có thể phát hiện vật cản trên sa bàn. Ví dụ robot cần dừng lại nếu phát hiện vật cản trong khoảng 5cm. Sử dụng câu lệnh “Lặp cho đến khi”, robot dừng lại khi phát hiện vật cản phía trước cho đến khi điều kiện của câu lệnh “Lặp cho đến khi” là đúng, nghĩa là khoảng cách từ cảm biến siêu âm đến vật cản lớn hơn 5cm (Hình 14.4)
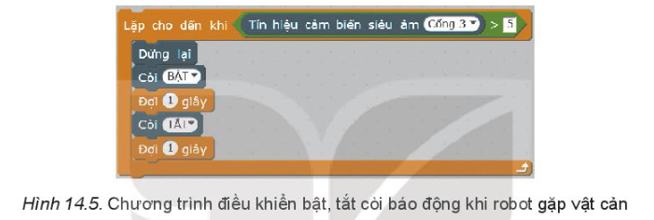
Bước 3. Sử dụng câu lệnh điều khiển còi báo động. Khi robot dừng lại thì bật còi trong một giây và tắt còi sau 1 giây (Hình 14.5)
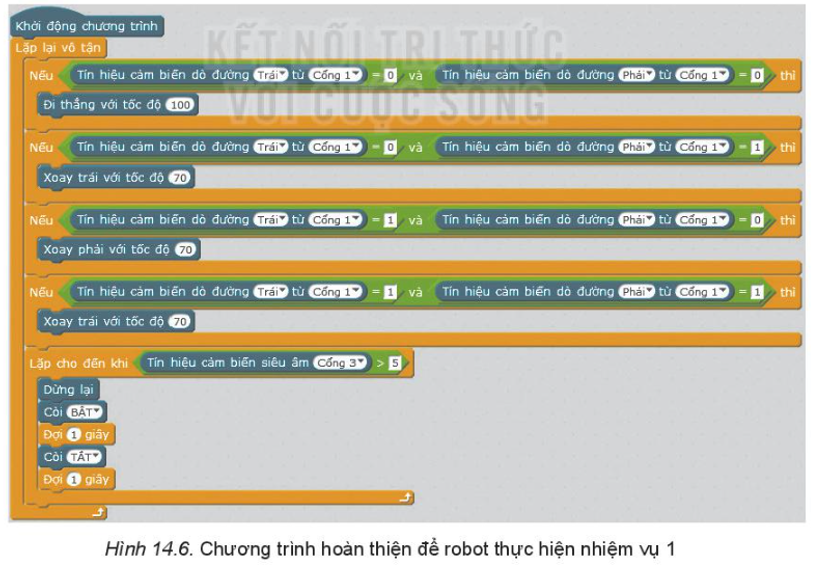
Bước 4. Chương trình thực hiện yêu cầu nhiệm vụ 1 hoàn chỉnh bằng cách kết hợp các chương trình ở các bước 1,2,3 như trong Hình 14.6
Bước 5. Kết nối robot với máy tính và nạp chương trình đã lập trình vào robot.
Bước 6. Sau khi nạp chương trình thành công, em đặt robot vào đường đã có trên sa bàn sao cho cả 2 mắt của cảm biến dò đường đều nằm trên đường màu đen. Sau đó bấm nút chuyển chế độ lập trình với máy tính (vòng đèn LED màu trắng) trên mạch điều khiển của robot và quan sát kết quả.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Chuẩn bị: Cần chuẩn bị robot như ở nhiệm vụ 1, gắn thêm động cơ servo, cơ cấu dọn dẹp vật cản.
Minh họa lập trình thực tế trên phần mềm GaraBlock
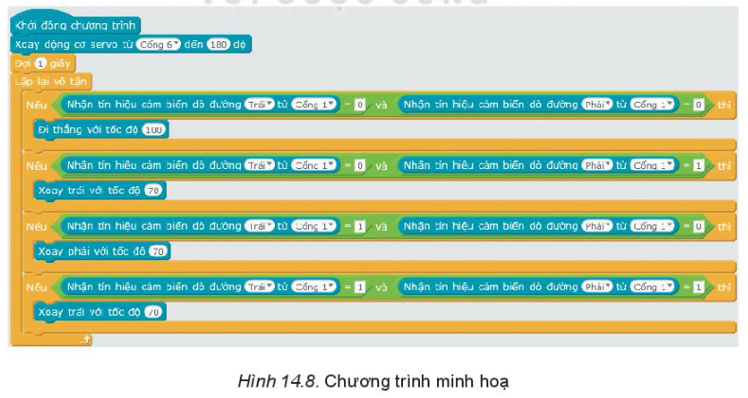
Bước 1. Sử dụng lại chương trình ở Hình 14.3 và bổ sung thêm câu lệnh xoay động cơ servo vào phía sau câu lệnh khởi động chương trình ở Hình 14.8
Bước 2. Sử dụng lại chương trình ở Hình 14.5 và bổ sung thêm câu lệnh xoay động cơ servo để gạt vật cản ra khỏi sa bàn sau khi có báo hiệu còi. Chú ý, có thể bỏ câu lệnh đợi 1 giây phía sau lệnh tắt còi ở Hình 14.5 để chương trình tối ưu hơn. Chương trình ví dụ như ở Hình 14.9
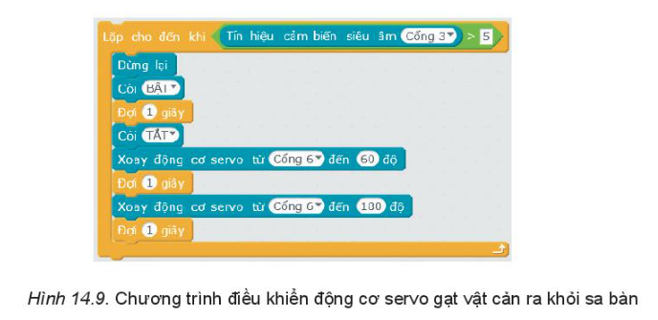
Bước 3. Kết hợp các chương trình ở các bước 1, 2 chúng ta có chương trình thực hiện yêu cầu nhiệm vụ 2 hoàn chỉnh ở Hình 14.10
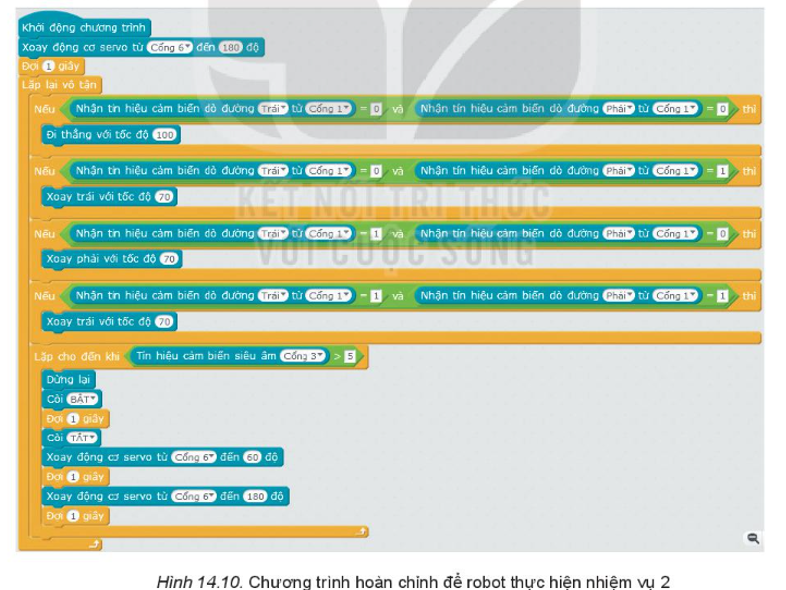
Bước 4. Nạp chương trình vào robot, cho robot hoạt động trên sa bàn và quan sát kết quả.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Bạn cần đăng ký gói VIP ( giá chỉ từ 250K ) để làm bài, xem đáp án và lời giải chi tiết không giới hạn.
Đăng nhập để xem lời giải
Lưu tiến độ và luyện tập hiệu quả hơn. Hoàn toàn miễn phí!
Lời giải
Bạn cần đăng ký gói VIP ( giá chỉ từ 250K ) để làm bài, xem đáp án và lời giải chi tiết không giới hạn.
Đăng ký để học cùng Vietjack. Hoàn toàn miễn phí!
Bằng việc đăng ký, bạn đồng ý với Điều khoản sử dụng và Chính sách bảo mật của Vietjack.
 Nhắn tin Zalo
 Hỏi bài tập